2010年2月21日日曜日

Care-O-botのシミュレーション(アーム編)

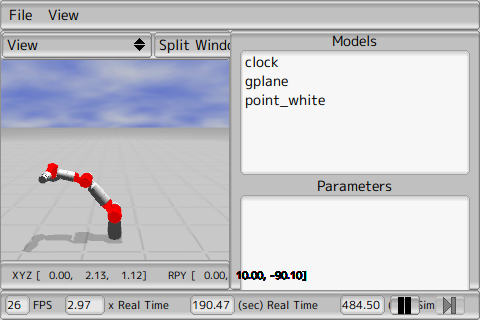
気が向いたのでCare-O-botのアームのほうも動かします。

インストール
$ rosdep install cob3_gazebo cob3_arm
$ rosmake cob3_gazebo cob3_arm

動かす
$ roscd cob3_gazebo/ros/launch
$ roslaunch cob3_arm.launch


えー!
アームだけっすか。ビビった。

やはりJointSplineTrajectoryControllerを使って動かすみたいです。

$ rosrun cob3_arm simple_trajectory.py
とするとぐにゃぐにゃと動きます。

cob3_arm/ros/src/simple_trajectory.py
に軌道がかかれているので、これを変更すれば自由にアームを動かせますね。

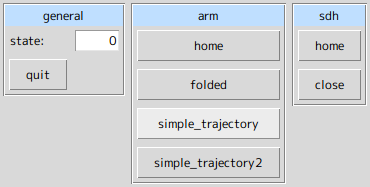
次にGUIを使って操作する方法もあるのでこれを紹介します。

インストール
$ rosdep install cob3_dashboard
$ rosmake cob3_dashboard

実行
$ rosrun cob3_dashboard knoeppkes.py


ボタンを押すと動きますがあまり実用的ではなさそうです。
自分で軌道作って登録する感じでしょうか?

今日はここまで。

アームと台車が連動して動くかと思っていたのでちょっと残念ですね。
がんばればすぐできると思いますが。。。

2010年2月20日土曜日

Care-O-botのシミュレーションを試す

ドイツのCare-O-botのソフトがROSベースで公開されましたね。
私はこのロボットかなり好きだったので、ちょっとうれしいような、くやしいような。

さっそくかるーく試してみます。

まずはソフトのインストールから。

http://www.care-o-bot-research.org/software/care-o-bot-in-use

Gitを使ってDLするみたいなんで、git使っていない人はインストールしましょう。


$ sudo apt-get install git git-core gitk

で、次にgithubというサイトを使ってコードを配布しているので、
ここのアカウントがない人は作ります。

以下のサイトにいくと、sign upって書いてあると思うので、そこからsign upしてください。

http://github.com/ipa320/care-o-bot

※参考
そのときに、sshのpublicキーを要求されるので、

$ ssh-keygen -t rsa

として、
$HOME/.ssh/id_rsa.pub
の中身をコピペします。

gitは使ったことないので、不安ですが、
$ cd ~/ros/pkgs
$ git clone http://github.com/ipa320/care-o-bot.git care-o-bot

してコードをゲットしました。

$ cd ~/ros/pkgs/care-o-bot
$ . makeconfig
をターミナルで必ずするようにと書いてあります。

そして

$ rosdep install cob3_gazebo teleop_base
$ rosmake cob3_gazebo teleop_base
しましょう。

$ roscd cob3_gazebo/ros/launch
$ roslaunch cob3_pr2base.launch

シミュレータが上がりました。
ちょっと上から降ってくるので、びっくりしましたw
アームなしバージョンなんですね。

そして、以下のようにするとキーボードで動かせます。

$ rosrun teleop_base teleop_base_keyboard


今回はこれだけにしておきます。
アームもやりたい!

2010年2月17日水曜日

ROSチュートリアル in ICRA2010

ICRA2010という学会でROSのチュートリアルがあるみたいですね。

http://www.ros.org/wiki/Events/ICRA2010Tutorial

2日間にわたりがっつりです。
内容はこのブログと似た感じになりますね。

2010年2月13日土曜日

OpenRAVEをインストールする

プランニングのライブラリOpenRAVE
すごいですよね。
写真見るだけでもわくわくしますね。
http://openrave.programmingvision.com/index.php/Main_Page

これがROSとつながります。
http://www.ros.org/wiki/openrave
http://openrave.programmingvision.com/index.php/Robotics_Manipulation_System


今回はこれをインストールしましょう。

まずはsubversionでソースをもらいましょう。


svn co https://cmu-ros-pkg.svn.sourceforge.net/svnroot/cmu-ros-pkg/trunk ~/ros/pkgs/cmu-ros-pkg 

~/.octavercに以下を追加


more off
[status,rosoctpath] = system(['rospack find rosoct']);
rosoctpath = strtrim(rosoctpath);
addpath(fullfile(rosoctpath, 'octave'));
addpath(fullfile(rosoct_findpackage ('openrave'),'share','openrave','octave'))

$ rosdep install openraveros orrosplanning
で必要な外部ソフトをインストール。結構ありますね。

$ rosmake openraveros orrosplanning robot_openrave_control
でmakeします。

そして、~/ros/setup.shを以下のように編集します。
環境によって設定が変わると思うので参考程度に。
cp ~/ros/setup.sh ~/ros/setup.sh.org
してから編集しましょう。
最悪ROSが動かなくなります。

export ROS_ROOT=$HOME/ros/ros
export PATH=$ROS_ROOT/bin:$PATH
export PYTHONPATH=$ROS_ROOT/core/roslib/src:$PYTHONPATH
if [ ! "$ROS_MASTER_URI" ] ; then export ROS_MASTER_URI=http://localhost:11311 ; fi
export ROS_PACKAGE_PATH=/home/ogutti/ros/pkgs

export OCTAVE_PATH=$OCTAVE_PATH:$ROS_PACKAGE_PATH/ros_experimental/rosoct/octave
export ROS_PARALLEL_JOBS=-j1

export PATH=$PATH:`rospack find openrave`/bin
export PYTHONPATH=$PYTHONPATH:`rospack find openrave`/share/openrave
export OPENRAVE_DATA=$OPENRAVE_DATA:`rospack find visibilitygrasping`:`rospack find openrave`/share/openrave

source $ROS_ROOT/tools/rosbash/rosbash

現在のシェルを閉じて、
環境変数を新しくするために新しいシェルを立ち上げてください。
では試しましょう。


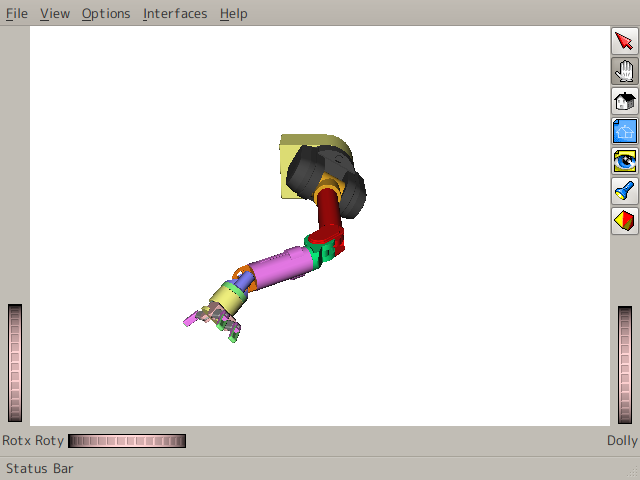
rosrun robot_openrave_control simulationserver --robotfile robots/schunk-lwa3.robot.xml --jointname j0 --jointname j1 --jointname j2 --jointname j3 --jointname j4 --jointname j5 --jointname j6
もしくは
roslaunch `rospack find robot_openrave_control`/schunkarm_sim.ros.xml
    を実行しましょう。

    これでコントローラーがあがりました。

    そして以下のようにするとなんかロボットがでます。

    roslaunch `rospack find robot_openrave_control`/wam_sim.ros.xml
    

    なんか、いろいろ動いています。

    今回は中身には触れませんが、動いたのでいろいろ試したいと思います。

    2010年2月12日金曜日

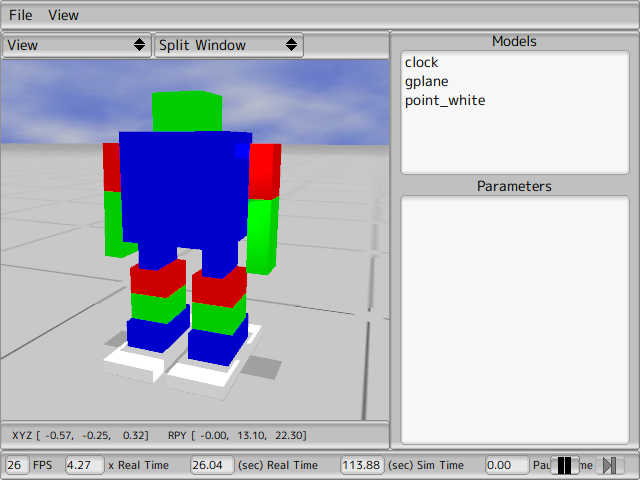
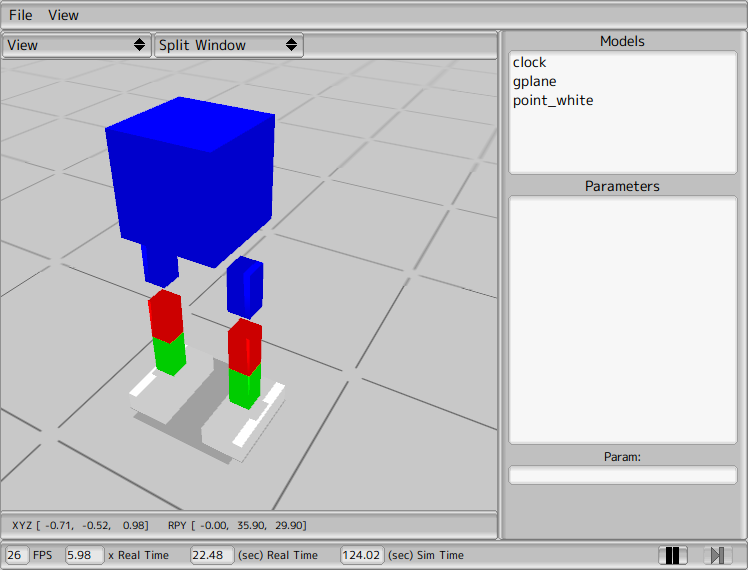
    i-SOBOT in Gazeboの進捗

    まだサイズとか軸方向とか適当ですけど、
    ロボットっぽくなってきましたねぇ。

    まだ、腕がふらふらします。


    サーボは初期化時に、
          joint->SetParam(dParamVel, 0);
          joint->SetParam(dParamFMax, JOINT_MAX_FORCE);


    として、サーボループで、


          hj->SetParam(dParamVel, effort_command);
    という感じでサーボしています。
    どうなんでしょう。

    ほとんどもうgazebo勉強記録になってきました。


    URDFをさらしておきます。

    <robot xmlns:xacro="http://ros.org/wiki/xacro"
           xmlns:controller="http://playerstage.sourceforge.net/gazebo/xmlschema/#controller"
           xmlns:interface="http://playerstage.sourceforge.net/gazebo/xmlschema/#interface"
           name="simple_box">

      <!-- *************** JOINT Definition *****************-->
      <xacro:macro name="my_joint" params="name parent child *axis *origin">
        <joint name="${name}" type="revolute" >
          <limit lower="-3" upper="3" effort="10.0" velocity="2.0" />
          <parent link="${parent}" />
          <child link="${child}" />
          <xacro:insert_block name="axis" />
          <xacro:insert_block name="origin" />
        </joint>
      </xacro:macro>

      <!-- *************** LINK Definition *****************-->
      <xacro:macro name="my_link" params="name mass color z *box">
        <link name="${name}">
          <inertial>
       <mass value="${mass}" />
    <!-- center of mass (com) is defined w.r.t. link local coordinate system  -->
       <origin xyz="0 0 ${z}" />

       <inertia  ixx="${0.001 * mass}" ixy="0.0"  ixz="0.0"  iyy="${0.001 * mass}"  iyz="0.0"  izz="${0.001 * mass}" />
          </inertial>
          <visual>
    <!-- visual origin is defined w.r.t. link local coordinate system -->
       <origin xyz="0 0 ${z}" rpy="0 0 0" />
       <geometry name="${name}_visual_geom">
              <xacro:insert_block name="box" />
       </geometry>
          </visual>
          <collision>
    <!-- collision origin is defined w.r.t. link local coordinate system  -->
       <origin xyz="0 0 ${z}" rpy="0 0 0 " />
       <geometry name="${name}_collision_geom">
              <xacro:insert_block name="box" />
       </geometry>
          </collision>
        </link>
        <gazebo reference="${name}">
          <material>Gazebo/${color}</material>
          <turnGravityOff>false</turnGravityOff>
        </gazebo>
      </xacro:macro>

      <!-- *************** LEG Definition *****************-->
      <xacro:macro name="my_leg" params="name y">
        <!-- joint definition -->

        <xacro:my_joint name="${name}_joint1" parent="torso_link1" child="${name}_link1">
          <axis xyz="1 0 0"/>
          <origin xyz="0 ${y * 0.05} 0.0" rpy="0 0 0" />
        </xacro:my_joint>
        <xacro:my_joint name="${name}_joint2" parent="${name}_link1" child="${name}_link2">
          <axis xyz="0 1 0"/>
          <origin xyz="0 0 -0.02" rpy="0 0 0" />
        </xacro:my_joint>
        <xacro:my_joint name="${name}_joint3" parent="${name}_link2" child="${name}_link3">
          <axis xyz="0 1 0"/>
          <origin xyz="0 0 -0.04" rpy="0 0 0" />
        </xacro:my_joint>
        <xacro:my_joint name="${name}_joint4" parent="${name}_link3" child="${name}_link4">
          <axis xyz="0 1 0"/>
          <origin xyz="0 0 -0.04" rpy="0 0 0" />
        </xacro:my_joint>
        <xacro:my_joint name="${name}_joint5" parent="${name}_link4" child="${name}_link5">
          <axis xyz="1 0 0"/>
          <origin xyz="0 0 -0.04" rpy="0 0 0" />
        </xacro:my_joint>
        
        <xacro:my_link name="${name}_link1" mass="0.1" z="0.0" color="Blue">
          <box size="0.07 0.03 0.04" />
       </xacro:my_link>
        <xacro:my_link name="${name}_link2" mass="0.1" z="-0.02" color="Red">
          <box size="0.07 0.06 0.04" />
        </xacro:my_link>
        <xacro:my_link name="${name}_link3" mass="0.1" z="-0.02" color="Green">
          <box size="0.07 0.06 0.04" />
        </xacro:my_link>
        <xacro:my_link name="${name}_link4" mass="0.2" z="-0.02" color="Blue">
          <box size="0.10 0.06 0.04" />
        </xacro:my_link>
        <xacro:my_link name="${name}_link5" mass="0.2" z="-0.01" color="White">
          <box size="0.2 0.08 0.02" />
        </xacro:my_link>
      </xacro:macro>
      

      <!-- *************** ARM Definition *****************-->
      <xacro:macro name="my_arm" params="name y">
        <!-- joint definition -->

        <xacro:my_joint name="${name}_joint1" parent="torso_link1" child="${name}_link1">
          <axis xyz="0 1 0"/>
          <origin xyz="0 ${y * 0.08} 0.15" rpy="0 0 0" />
        </xacro:my_joint>
        
        <xacro:my_joint name="${name}_joint2" parent="${name}_link1" child="${name}_link2">
          <axis xyz="1 0 0"/>
          <origin xyz="0 ${y * 0.03} 0.01" rpy="0 0 0" />
        </xacro:my_joint>

        <xacro:my_joint name="${name}_joint3" parent="${name}_link2" child="${name}_link3">
          <axis xyz="1 0 0"/>
          <origin xyz="0 0 -0.085" rpy="0 0 0" />
        </xacro:my_joint>

        <xacro:my_link name="${name}_link1" mass="0.1" z="0.0" color="Blue">
          <box size="0.05 0.030 0.02" />
       </xacro:my_link>
        <xacro:my_link name="${name}_link2" mass="0.1" z="-0.035" color="Red">
          <box size="0.05 0.03 0.07" />
        </xacro:my_link>
        <xacro:my_link name="${name}_link3" mass="0.1" z="-0.035" color="Green">
          <box size="0.05 0.03 0.10" />
        </xacro:my_link>
      </xacro:macro>

      <!-- *************** HEAD Definition *****************-->
      <xacro:macro name="my_head" params="name">
        <!-- joint definition -->

        <xacro:my_joint name="${name}_joint1" parent="torso_link1" child="${name}_link1">
          <axis xyz="0 0 1"/>
          <origin xyz="0 0 0.2" rpy="0 0 0" />
        </xacro:my_joint>

        <xacro:my_link name="${name}_link1" mass="0.1" z="0.0" color="Green">
          <box size="0.08 0.07 0.05" />
        </xacro:my_link>
      </xacro:macro>

      <!-- *************** TORSO Definition *****************-->
      <xacro:my_link name="torso_link1" mass="0.1" z="0.1" color="Blue">
        <box size="0.12 0.15 0.15" />
      </xacro:my_link>

      <xacro:my_leg name="my_rleg" y="1" />
      <xacro:my_leg name="my_lleg" y="-1" />

      <xacro:my_arm name="my_rarm" y="1" />
      <xacro:my_arm name="my_larm" y="-1" />

      <xacro:my_head name="my_head1" />

      <gazebo>
        <controller:gazebo_ros_test name="gazebo_ros_test" plugin="libgazebo_ros_test.so">
          <interface:audio name="gazebo_ros_test_dummy_interface" />
          <alwaysOn>true</alwaysOn>
          <updateRate>1.0</updateRate>
          <timeout>5</timeout>
        </controller:gazebo_ros_test>
      </gazebo>
    </robot>
    2010年2月11日木曜日

    PR2の台車が動かない?

    以前、PR2の台車を動かすチュートリアルを紹介しました。
    記事:http://ros-robot.blogspot.com/2010/01/pr2_06.html
    本家チュートリアル:http://www.ros.org/wiki/pr2/Tutorials/Using%20the%20robot%20base%20controllers%20to%20drive%20the%20robot

    これが現在動きません。

    この原因を探っていくと、
    ~/ros/pkgs/pr2_controllers/pr2_mechanism_controllers/src/
    にある
    pr2_base_controller.cppの、


      //  cmd_sub_deprecated_ = root_handle_.subscribe<geometry_msgs::Twist>("cmd_vel", 1, &Pr2BaseController::commandCallback, this);
      cmd_sub_ = node_.subscribe<geometry_msgs::Twist>("command", 1, &Pr2BaseController::commandCallback, this);

    という記述があります。
    以前は
    cmd_vel
    というトピックで動かされていたのですが、これがdeprecatedになり、
    現在は
    command
    というトピックに変更になったようです。

    また、ネームスペースも切られていて、
    $ rostopic list
    とすると
    /base_controller/command
    というのがあります。

    試しに動かすために、
    $ rostopic pub /base_controller/command geometry_msgs/Twist '[0, 0, 0]' '[0, 0, 0]' 

    とすると、ロボットが動きました。

    ということで、このチュートリアルをどう変更すればいいか分かりますか?

    私は以下のようにしました。

    #include <iostream>

    #include <ros/ros.h>
    #include <geometry_msgs/Twist.h>

    class RobotDriver
    {
    private:
      //! The node handle we'll be using
      ros::NodeHandle nh_;
      //! We will be publishing to the "cmd_vel" topic to issue commands
      ros::Publisher cmd_vel_pub_;

    public:
      //! ROS node initialization
      RobotDriver(ros::NodeHandle &nh)
      {
        nh_ = nh;
        //set up the publisher for the cmd_vel topic
        cmd_vel_pub_ = nh_.advertise<geometry_msgs::Twist>("command", 1);
      }

      //! Loop forever while sending drive commands based on keyboard input
      bool driveKeyboard()
      {
        std::cout << "Type a command and then press enter.  "
          "Use '+' to move forward, 'l' to turn left, "
          "'r' to turn right, '.' to exit.\n";

        //we will be sending commands of type "twist"
        geometry_msgs::Twist base_cmd;

        char cmd[50];
        while(nh_.ok()){

          std::cin.getline(cmd, 50);
          if(cmd[0]!='+' && cmd[0]!='l' && cmd[0]!='r' && cmd[0]!='.')
          {
            std::cout << "unknown command:" << cmd << "\n";
            continue;
          }

          base_cmd.linear.x = base_cmd.linear.y = base_cmd.angular.z = 0;   
          //move forward
          if(cmd[0]=='+'){
            base_cmd.linear.x = 0.25;
          } 
          //turn left (yaw) and drive forward at the same time
          else if(cmd[0]=='l'){
            base_cmd.angular.z = 0.75;
            base_cmd.linear.x = 0.25;
          } 
          //turn right (yaw) and drive forward at the same time
          else if(cmd[0]=='r'){
            base_cmd.angular.z = -0.75;
            base_cmd.linear.x = 0.25;
          } 
          //quit
          else if(cmd[0]=='.'){
            break;
          }
          
          //publish the assembled command
          cmd_vel_pub_.publish(base_cmd);
        }
        return true;
      }

    };

    int main(int argc, char** argv)
    {
      //init the ROS node
      ros::init(argc, argv, "robot_driver");
      ros::NodeHandle nh = ros::NodeHandle("base_controller");

      RobotDriver driver(nh);
      driver.driveKeyboard();
    }


    赤いところが変更したところです。

    ROSの開発にドキュメントがついていけてない感じですね。。。

    2010年2月10日水曜日

    オリジナルロボット進捗その1

    全然進んでいないのですが、
    今やっとgazeboでサーボがまともに動くようになりました。


    二足ロボットがやっと立てました。

    シミュレーションパラメータも二足用になっていないので、チューンしないといけないかもしれません。