Ubuntuにcturtleをインストールします。
以下のリンクにしたがいます。
私はすでにaptでrosをインストールしていたので、
$ sudo apt-get update
$ sudo apt-get install ros-cturtle-pr2
した後に、
.bashrcの以下のように編集しました。
#source /opt/ros/boxturtle/setup.sh
source /opt/ros/cturtle/setup.sh
以下のようにして動作確認してみましょう。
$ source .bashrc
$ roslaunch gazebo_worlds empty_world.launch
おっと、以下のようなエラーが出てしまいました。
Traceback (most recent call last):
File "/opt/ros/cturtle/ros/bin/roscore", line 34, in <module>
from ros import roslaunch
File "/opt/ros/boxturtle/ros/core/roslib/src/ros/__init__.py", line 63, in __getattr__
return __import__(name)
File "/opt/ros/cturtle/ros/tools/roslaunch/src/roslaunch/__init__.py", line 43, in <module>
from roslaunch.config import ROSLaunchConfig
File "/opt/ros/cturtle/ros/tools/roslaunch/src/roslaunch/config.py", line 49, in <module>
import roslaunch.loader
File "/opt/ros/cturtle/ros/tools/roslaunch/src/roslaunch/loader.py", line 45, in <module>
from roslib.names import make_global_ns, ns_join, PRIV_NAME, load_mappings, is_legal_name, canonicalize_name
ImportError: cannot import name canonicalize_name
$ roscore
としても同じエラーです。
$PYTHONPATHがboxturtle側が優先されていました。
一旦ターミナルを落として、新しいshellでもう一度トライしたらできました。
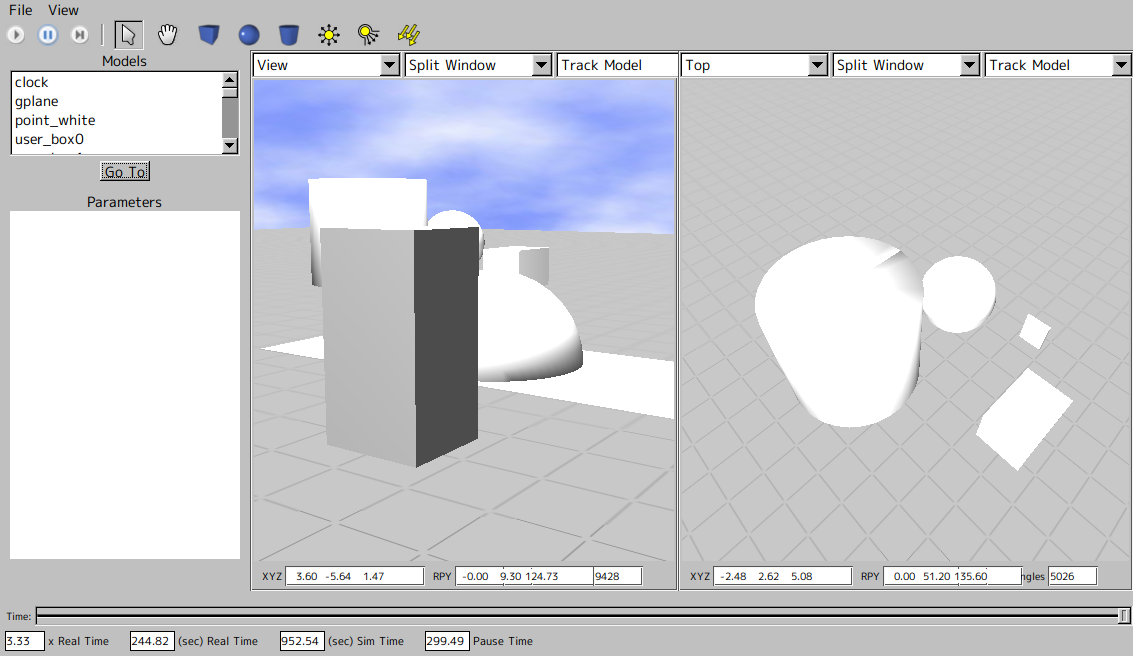
cturtleの目玉はgazeboだと思っていますが、
だいぶドキュメント等も進化していますね。
モデルを作成して、worldファイルに保存できるみたいです。
時間ができたら、少しトライしてみます。
だいぶドキュメント等も進化していますね。
モデルを作成して、worldファイルに保存できるみたいです。
時間ができたら、少しトライしてみます。


