2012年8月31日金曜日

wxconsole (Web rxconsole)作ってみた

前回Android版rxconsoleを作りましたが、今回はWeb版を作ってみました。

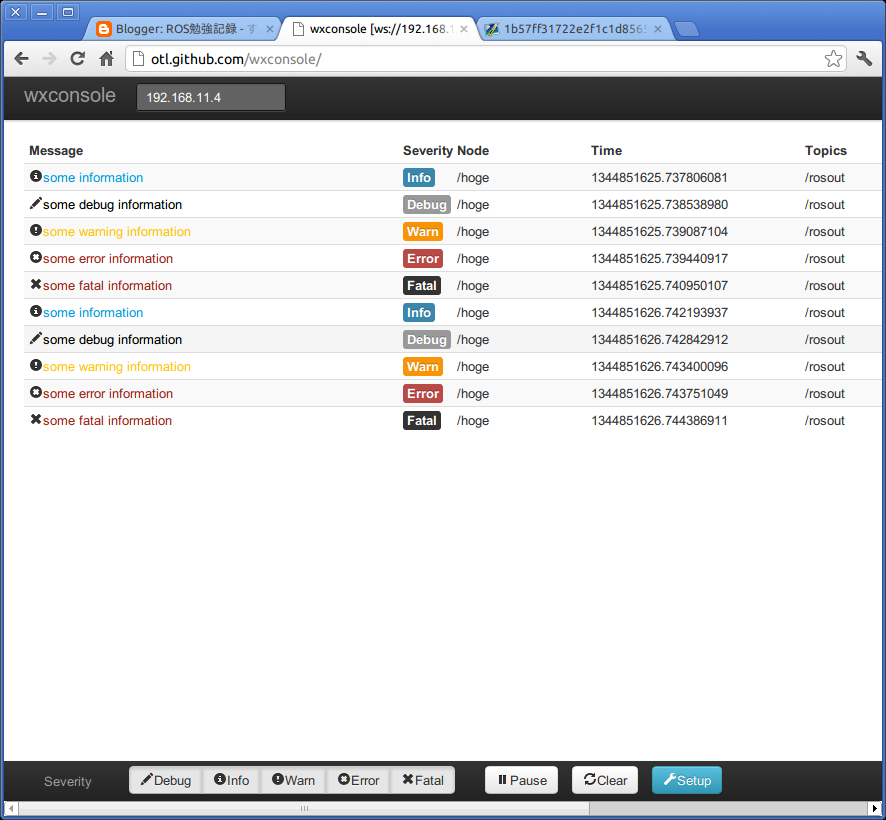
見た目は↓な感じです。
Webということは当然rosbridgeを必要としますが、
多分、AndroidでもiOSでも動くと思います。


メッセージ詳細の表示。

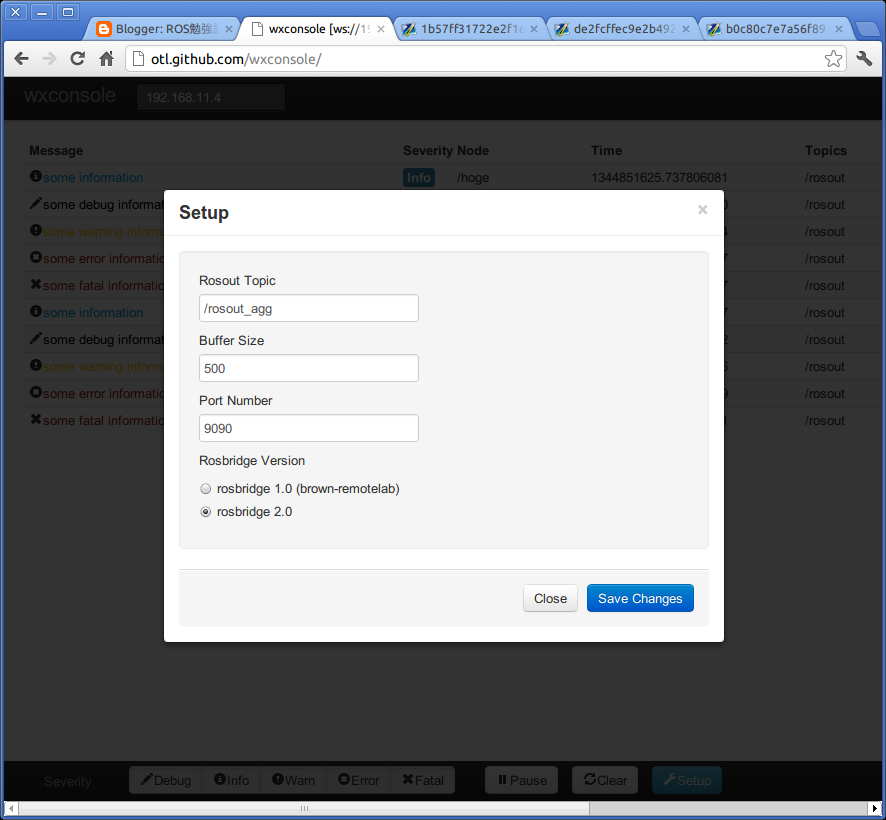
設定。rosbridgeのバージョンを選択できます。
デフォルトはversion2.0にしちゃいました。


左上のテキストボックスにrosbridgeのホスト名を入れてEnter押すとつながります。
設定はすべてcookieに保存されるので次回アクセスからホスト名を含めた設定は不要です。
今回はAndroid版で付けなかったフィルタ機能もいれたのでかなり実用的だと思います。

ここにアクセスすればすぐ使えます。

ソースは
です。

rosbridgeはこちらを参照してください。

2012年8月13日月曜日

rosbridge2.0

rosbridgeはブラウザからROSに接続できるwebsocketによるブリッジです。
http://rosbridge.org/

何時の間にかversion2.0が出るみたいです。
スタックも今のbrown-remotelabではなくなったようです。

version1.0はaptで入れられるやつは動かないです。
http://answers.ros.org/question/33825/rosbridge-error-in-rosproxypy-on-fuerte-with/

version2.0をいれます。

cd ~/ros
git clone http://kforge.ros.org/rosbridge/git rosbridge2
echo "export ROS_PACKAGE_PATH=$HOME/ros/rosbridge2:$ROS_PACKAGE_PATH" >> .bashrc
以下のようにしてサーバを走らせます。
rosrun rosbridge_server rosbridge.py

プロトコルはver1とは互換性がないのでご注意ください。

また、version2はまだ正式リリースされてないですね。
今週中リリース予定とのこと。

クライアントはここを見ると書けますので参照ください。
http://rosbridge.org/doku.php?id=wiki:getting_started

2012年8月12日日曜日

rospack, rosdep, rosintallがpipからインストールしないようになった

これまでpipでインストールしていたいくつかのrosのパッケージがaptで入れるように仕様変更されました。

すでにrospackなどで競合が起きて問題になっていました。

以下のようにしてpipで入れたパッケージを削除します。

$ sudo pip uninstall rosdep rospkg  rosinstall vcstools

そしてaptで同じ物を入れましょう。

$ sudo apt-get install python-rosdep python-rosinstall python-rospkg python-vcstools

私の環境では/usr/local/bin/ros*が削除されませんでしたが、
/usr/local/bin/ros*は不要なので、削除しました。

しかし、私の環境ではrosversionが動かなくなってしまいました。

$ rosversion
Traceback (most recent call last):
  File "/opt/ros/fuerte/bin/rosversion", line 4, in <module>
    import pkg_resources
  File "/usr/lib/python2.7/dist-packages/pkg_resources.py", line 2711, in <module>
    parse_requirements(__requires__), Environment()
  File "/usr/lib/python2.7/dist-packages/pkg_resources.py", line 584, in resolve
    raise DistributionNotFound(req)
pkg_resources.DistributionNotFound: rospkg==1.0.2

なので、
/opt/ros/fuerte/bin/rosversionを削除し、
python-rospkgを以下のようにして再インストールしたら直りました。

$ sudo apt-get install --reinstall python-rospkg
rosversionのパスを確認。/usr/bin以下ならOK。
$ which rosversion
/usr/bin/rosversion
クリーンな環境でやればこんなトラブルはないかもしれません。

2012年7月28日土曜日

Androidアプリにコマンドライン(CLI)から署名する

rxconsoleの署名に失敗してしまい、修復不可能にしてしまったので、
このミスを繰り返さないためにやり方を書きます。

参考)
http://developer.android.com/tools/publishing/app-signing.html

まず署名を作ります。


 keytool -genkey -v -keystore my-release-key.keystore
-alias alias_name -keyalg RSA -keysize 2048 -validity 10000

あとは、

ant.propertiesに


key.store=my-release-key.keystore
key.alias=alias_name

を記述。key.storeは相対パスなので注意。

ant release

で、bin/MainActivity-release.apkができる。(パスワードを2回聞かれます)
このやり方なら署名とzipalignもやってくれるので楽。

不正な署名でアップロードしてしまったら二度となおせないので、
パッケージ名を変えて作りなおすしかない。

2012年7月26日木曜日

android版rxconsole

みなさん、rxconsole使っていますか?
ROSのログを表示する便利ツールです。

で、Android版rxconsoleを作ってみました。

完成度の高いロボットは使うのにPCを必要としない一方で、
ちょっとした状態監視にlogを見たい、というコアな要求に答えてくれる
アプリです。

https://play.google.com/store/apps/details?id=com.ogutti.ros.android.rxconsole


まあ、sshでロボットにログインすればいいんですけど、エレガントじゃないですよね〜。

まだフィルタリング機能とか一部機能が足りないと思いますが、一応実用的なのではとおもいます。

是非使っていただきフィードバックをお願いします。

2012年7月14日土曜日

android_coreのインストール&ビルド

rosjavaの入門をすっとばして、android_coreのインストールを見てみます。

原典:http://docs.rosjava.googlecode.com/hg/android_core/html/index.html

1)ソースコードの入手

まず以下の2つが必要なのでイントールしましょう。


すでにインストールしている人はAndroid SKDを最新にアップデートしておきましょう(必須です。)

あとはroswsでインストールします。


roscd
rosws merge http://android.rosjava.googlecode.com/hg/.rosinstall
rosws update
source setup.bash

2)ビルド

android_coreが必要とするgoogleパッケージをビルドして、その後、メッセージをアップデートするためrosjava_messagesをビルドします。

roscd
cd google
./gradlew install

roscd rosjava_benchmarks
../gradlew install


roscd rosjava_messages
../gradlew install

で、最後にandroid_coreをビルド。


roscd android_core
./gradlew debug


以上です。

3)サンプルの実行

androidのエミュレータを上げた状態で、

roscd android_tutorial_pubsub
ant installd

とします。するとデバイスにインストールされるので、
アプリ一覧から選択して起動。
Mater選択画面では"New Master"を選択しましょう。
アプリ内でMasterが立ち上がるみたいです。


以上です。


以下は参考情報なので気にしないでいいです。

原典のドキュメント通りにやると
私の環境では以下のようなエラーがでました。なのでgoogleパッケージのビルドを追加。

    [javac] Compiling 40 source files to /home/ogutti/ros/android_core/android_h
oneycomb_mr2/bin/classes
    [javac] /home/ogutti/ros/android_core/android_honeycomb_mr2/src/org/ros/andr
oid/view/visualization/layer/CompressedBitmapLayer.java:40: パッケージ compressed_visualization_transport_msgs は存在しません。

(参考:http://answers.ros.org/question/32319/installing-rosjava-android_core-is-missing/)

さらに以下のようなエラーがでました。なのでrosjava_benchmarksのビルドを追加。
(これはいらないはずだが・・・)


    [javac] /home/ogutti/ros/android_core/android_benchmarks/src/org/ros/android/android_benchmarks/MainActivity.java:25: シンボルを見つけられません。
    [javac] シンボル: クラス TransformBenchmark
    [javac] 場所    : org.ros.rosjava_benchmarks の パッケージ
    [javac] import org.ros.rosjava_benchmarks.TransformBenchmark;
    [javac]                                  ^
    [javac] /home/ogutti/ros/android_core/android_benchmarks/src/org/ros/android/android_benchmarks/MainActivity.java:61: シンボルを見つけられません。
    [javac] シンボル: クラス TransformBenchmark
    [javac] 場所    : org.ros.android.android_benchmarks.MainActivity の クラス
    [javac]     nodeMainExecutor.execute(new TransformBenchmark(), nodeConfiguration);


さらに:android_benchmarksで以下のようなエラーがたくさんでました。これはAndroid SDKをアップデートしました。

       [dx] UNEXPECTED TOP-LEVEL EXCEPTION:
       [dx] java.lang.IllegalArgumentException: already added: Lorg/apache/xmlrp
c/XmlRpcRequestConfig;....


さらにandroid_tutorial_hokuyoで失敗。SDKアップデート後にcleanしていなかったので、
gradlew cleanして再ビルドしたら直りました。

rosjavaのプロジェクト作成&Talker作成


今回はrosjavaを利用したプロジェクトを作ってみます。
まずはrosjavaのインストールをしておいてください。
また、rosの基本は分かった人向けの記事です。

原典
http://docs.rosjava.googlecode.com/hg/rosjava_core/html/getting_started.html

1)パッケージディレクトリの作成

まずはROS_PACKAGE_PATH以下に移動してください。
今回はrosjava_tutorial_pubsubというパッケージを作成するとします。

roscreate-pkg rosjava_tutorial_pubsub
cd rosjava_tutorial_pubsub
rm Makefile CMakeLists.txt

(rosmake/rosbuildを使わないので、manifestのdependsとかは影響ないみたいです。)

2)build.gradleを作成

以下をrosjava_tutorial_pubsub直下にbuild.gradleとして保存。


apply plugin: 'java'

// The Maven plugin is only required if your package is used as a library.
apply plugin: 'maven'

// The Application plugin and mainClassName attribute are only required if
// your package is used as a binary.
apply plugin: 'application'
mainClassName = 'org.ros.RosRun'

sourceCompatibility = 1.6
targetCompatibility = 1.6

repositories {
  mavenLocal()
  maven {
    url 'http://robotbrains.hideho.org/nexus/content/groups/ros-public'
  }
}

version = '0.0.0-SNAPSHOT'
group = 'ros.my_stack'

dependencies {
  compile 'ros.rosjava_core:rosjava:0.0.0-SNAPSHOT'
}


3)ソースの配置

mkdir -p src/main/java

ソースをsrc/main/java以下に、テストをsrc/test/java以下に配置します。

今回は以下をsrc/main/java/Talker.javaとして保存。
publisherです。


package org.ros.rosjava_tutorial_pubsub;

import org.ros.concurrent.CancellableLoop;
import org.ros.namespace.GraphName;
import org.ros.node.AbstractNodeMain;
import org.ros.node.ConnectedNode;
import org.ros.node.NodeMain;
import org.ros.node.topic.Publisher;

/**
 * A simple {@link Publisher} {@link NodeMain}.
 * 
 * @author damonkohler@google.com (Damon Kohler)
 */
public class Talker extends AbstractNodeMain {

  @Override
  public GraphName getDefaultNodeName() {
    return new GraphName("rosjava_tutorial_pubsub/talker");
  }

  @Override
  public void onStart(final ConnectedNode connectedNode) {
    final Publisher<std_msgs.String> publisher =
        connectedNode.newPublisher("chatter", std_msgs.String._TYPE);
    // This CancellableLoop will be canceled automatically when the node shuts
    // down.
    connectedNode.executeCancellableLoop(new CancellableLoop() {
      private int sequenceNumber;

      @Override
      protected void setup() {
        sequenceNumber = 0;
      }

      @Override
      protected void loop() throws InterruptedException {
        std_msgs.String str = publisher.newMessage();
        str.setData("Hello world! " + sequenceNumber);
        publisher.publish(str);
        sequenceNumber++;
        Thread.sleep(1000);
      }
    });
  }
}


4)ビルド

ビルドはrosjava_coreの直下にあるgradlewを使うので、以下のようにするといいかもです。

`rosstack find rosjava_core`/gradlew installApp

5)実行

roscoreを動かした状態で、

./build/install/my_rosjava/bin/rosjava_tutorial_pubsub org.ros.rosjava_tutorial_pubsub.Talker


rostopic echo /chatter

すると、ちゃんとpublishされているのが確認できます。

今回はサンプルがそうなっているので、
org.rosというドメイン名で作ってしまいましたが、自分のパッケージを作る時は、
ドメイン名+ROSパッケージ名をつけましょう。

http://docs.rosjava.googlecode.com/hg/rosjava_core/html/best_practices.html#java-package-names